Projets / TIPE
TIPE · Classes préparatoires · Janvier 2023 — Avril 2025
Lanceur de volant de badminton automatisé
Modélisation d'une assistance mécanique pour l'entraînement au badminton : détection du joueur par vision par ordinateur, localisation par stéréovision et pilotage d'un lanceur de volants motorisé.
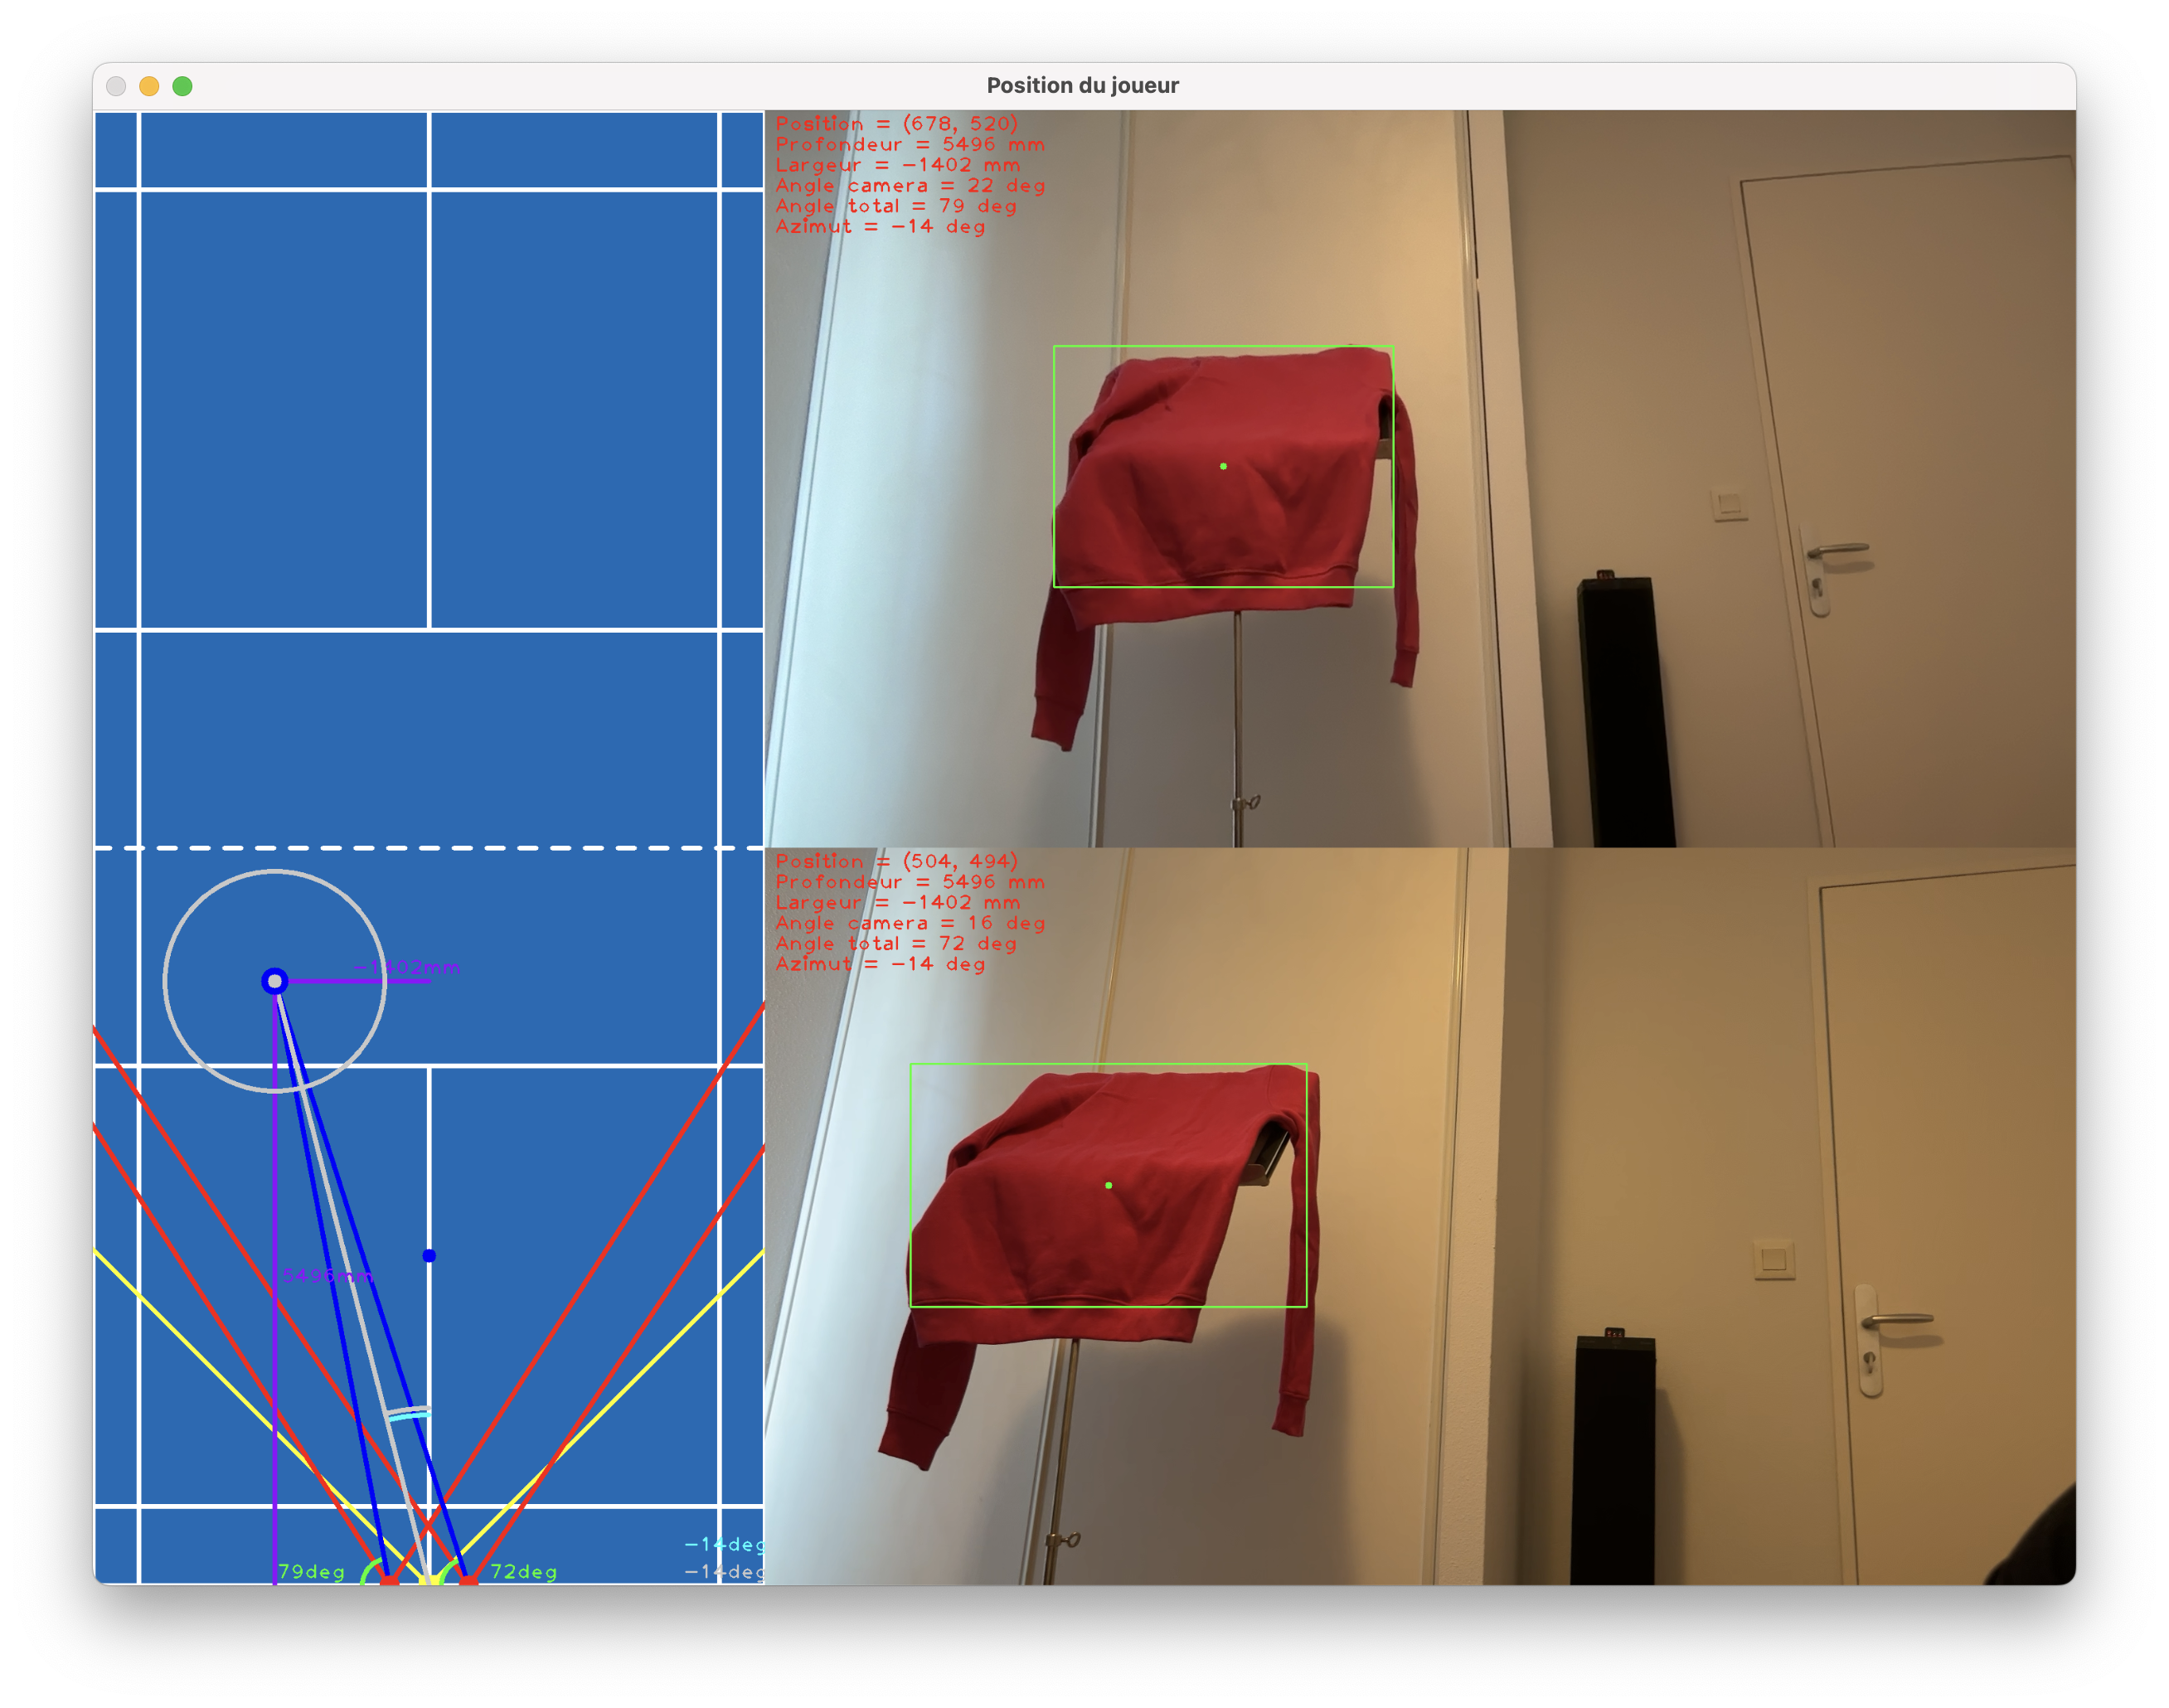
Interface logicielle · OpenCV + terrain 2D
Stéréovision et terrain virtuel 2D
Capture de l'interface logicielle : détection du joueur par OpenCV et affichage de sa position en temps réel sur un terrain 2D virtuel.
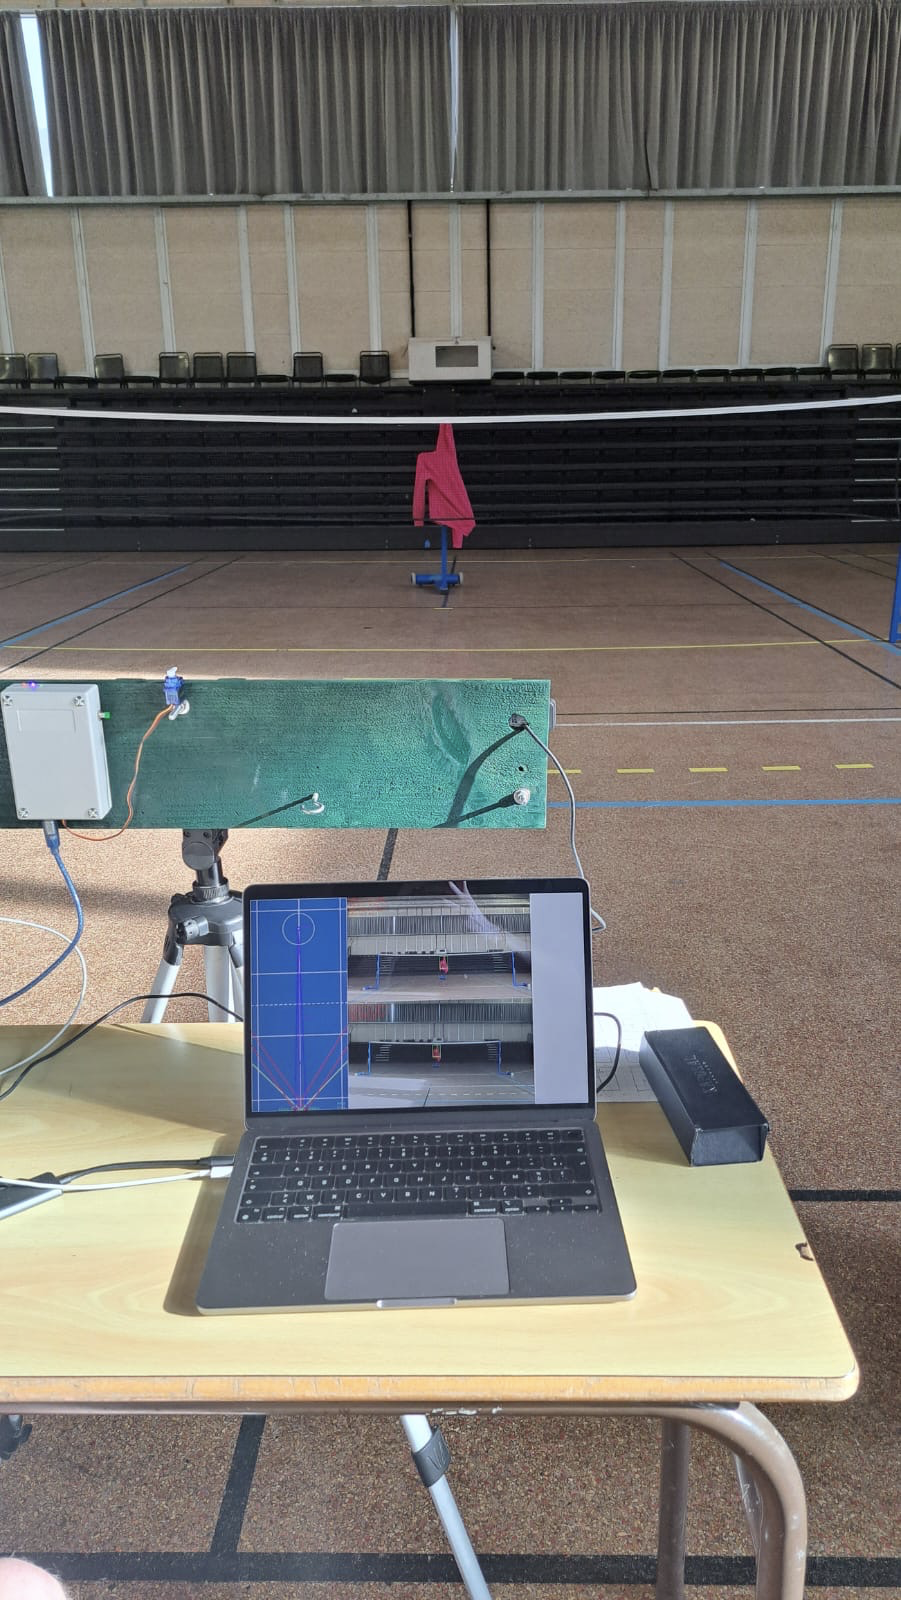
Essais · Gymnase
Dispositif expérimental en gymnase
Photo du dispositif expérimental installé en gymnase : deux caméras sur support rigide et lanceur motorisé piloté par une carte Arduino UNO.
1. Le projet : localiser le joueur pour orienter le lanceur
L'objectif est de localiser un joueur en temps réel sur un demi-terrain afin d'orienter automatiquement un lanceur de volants selon différents modes d'entraînement : tir vers une position fixe ou tir aléatoire dans un rayon de difficulté autour du joueur.
2. Principe de fonctionnement
Quatre étapes s'enchaînent en temps réel, de la caméra jusqu'au servomoteur :
3. Réalisation technique
-
Détection du joueur par filtrage HSV
Après un premier prototypage avec YOLO, la détection temps réel repose sur un filtrage colorimétrique dans l'espace HSV, un seuillage binaire et l'extraction du contour principal. Les seuils sont réglés avec un outil de calibration interactif.
-
Localisation par stéréovision
Deux caméras séparées d'une distance fixe mesurent les angles d'observation du joueur ; sa profondeur et son azimut sont déduits par triangulation. Un utilitaire aide à l'alignement physique des caméras.
-
Logique d'entraînement et interface 2D
Position du joueur affichée en temps réel sur un terrain virtuel, avec deux modes : tir vers une position fixe ou tir aléatoire dans un rayon de difficulté autour du joueur. Paramètres réglables en cours d'exécution depuis le terminal.
-
Commande matérielle Arduino UNO
Les consignes sont envoyées par liaison série USB à un firmware Arduino qui pilote les servomoteurs d'orientation et gère le boîtier de contrôle (bouton de niveau et LEDs d'état).
-
Étude balistique
Modélisation de la trajectoire du volant avec prise en compte des frottements aérodynamiques (Cx·S) pour relier la distance de tir aux paramètres de lancement.
4. Matériel et schémas
Deux caméras fixées sur un support rigide (orientations parallèles, écartement connu) et une carte Arduino UNO connectée en USB suffisent à faire fonctionner le système.

Électronique · Arduino UNO
Câblage de la carte Arduino
Liaison série USB avec l'ordinateur, servomoteurs d'orientation et boîtier de contrôle avec bouton de niveau et LEDs d'état.

Géométrie · Référentiel
Dimensions du terrain
Cotes réglementaires du terrain de badminton, utilisées pour la modélisation graphique 2D.
5. Résultats expérimentaux
Comparaison entre les positions réelles sur le terrain et les mesures issues de la triangulation, pour trois essais à des distances croissantes.
| Paramètre | Essai 1 | Essai 2 | Essai 3 |
|---|---|---|---|
| Distance réelle (mm) | 2730 | 5448 | 7388 |
| Distance mesurée (mm) | 2698 | 5467 | 7412 |
| Azimut réel (°) | -10,80 | 7,98 | 24,20 |
| Azimut mesuré (°) | -10,17 | 7,67 | 23,67 |
| Écart de distance (mm) | 32 | 19 | 24 |
| Écart d'azimut (°) | 0,63 | 0,31 | 0,53 |
Sur ces trois essais, l'écart maximal est de 32 mm en distance (environ 1,2 % à 2,7 m) et de 0,63° en azimut.